Video overview— panoramiche NotebookLM (clic per riprodurre)
WEB (Materiali sul capitolo) Materiali
“Datemi un punto d’appoggio e solleverò il mondo.”
— Archimede (attr.)
____________________________________________________________________________________
Video overview— panoramiche NotebookLM (clic per riprodurre)
Presentazioni— slide NotebookLM (clic per aprire il PDF)
Audio overview— podcast NotebookLM (clic per ascoltare)
Finora abbiamo studiato l’equilibrio del punto materiale (cap. 6): un corpo è in equilibrio quando la risultante delle forze che agiscono su di esso è nulla. Questa condizione è necessaria, ma per un corpo esteso non è più sufficiente.
Immaginiamo di applicare a un’asta due forze uguali e opposte, ma su punti diversi: la risultante è nulla, eppure l’asta comincia a ruotare. La porta di casa ne è l’esempio quotidiano: la stessa spinta apre la porta con facilità se applicata lontano dai cardini, mentre è quasi inefficace se applicata vicino ad essi. Non conta dunque solo quanto si spinge, ma anche dove.
In questo capitolo introdurremo la grandezza che misura la capacità di una forza di far ruotare un corpo — il momento di una forza — e scriveremo le due condizioni che governano l’equilibrio dei corpi rigidi. Vedremo poi come questi principi spieghino il funzionamento delle leve, la stabilità di una scala appoggiata al muro e il concetto di baricentro.
Definizione 26.1 — Corpo rigido
A differenza del punto materiale, un corpo rigido può non solo traslare ma anche ruotare. Per questo, accanto all’effetto traslatorio di una forza (descritto dalla seconda legge di Newton) dobbiamo considerarne l’effetto rotatorio.
Consideriamo un corpo che può ruotare attorno a un punto fisso \(O\) (il polo, o asse di rotazione). Applichiamo una forza \(\vec {F}\) in un punto \(P\) del corpo.
Definizione 26.2 — Braccio di una forza
Definizione 26.3 — Momento di una forza
Il momento \(\vec {M}\) della forza \(\vec {F}\) rispetto al polo \(O\) è il vettore
dove \(\vec {r}\) è il vettore che va da \(O\) al punto di applicazione \(P\). Il suo modulo vale
con \(\alpha \) angolo fra \(\vec {r}\) e \(\vec {F}\) e \(b = r\sin \alpha \) il braccio.
Nel Sistema Internazionale il momento di una forza si misura in newton per metro, \({\mathrm{N} \mathrm{m} }\) (da non confondere con il joule, che è anch’esso \({\mathrm{N} \mathrm{m} }\) ma misura un’energia: il momento non è un lavoro).
Nota
Il momento è massimo quando la forza è perpendicolare a \(\vec {r}\) (\(\alpha = 90\,{^\circ }\), quindi \(b = r\)) ed è nullo quando la forza è diretta lungo \(\vec {r}\) (\(\alpha = 0\), quindi \(b = 0\)): una forza la cui retta d’azione passa per il polo non produce alcuna rotazione.
Nei problemi piani conviene trattare il momento come una grandezza scalare con segno: positivo se tende a far ruotare il corpo in senso antiorario, negativo in senso orario (convenzione, da fissare all’inizio di ogni problema).
Definizione 26.4 — Coppia di forze
Una coppia è un sistema di due forze parallele, di uguale modulo e verso opposto, applicate in punti diversi. La risultante di una coppia è nulla, ma il suo momento non lo è: vale
dove \(d\) è la distanza fra le due rette d’azione (braccio della coppia). Una coppia produce quindi pura rotazione, senza traslazione.
Perché un corpo rigido resti in equilibrio (né trasla né ruota) devono annullarsi sia la risultante delle forze sia la risultante dei momenti.
Legge 26.1 — Condizioni di equilibrio del corpo rigido
Attenzione!
Se la prima condizione è soddisfatta (risultante delle forze nulla), il momento risultante non dipende dalla scelta del polo. Conviene allora scegliere come polo il punto in cui agisce la forza incognita che non interessa: il suo momento si annulla e l’equazione si semplifica.
Procedura — Risoluzione di un problema di statica del corpo rigido
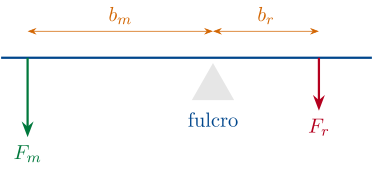
La leva è la più antica e diffusa applicazione del momento di una forza: una sbarra rigida che può ruotare attorno a un punto fisso, il fulcro. Su di essa agiscono la forza resistente \(F_r\) (da vincere) e la forza motrice \(F_m\) (applicata da noi), con bracci rispettivi \(b_r\) e \(b_m\).
Legge 26.2 — Legge della leva
Quando \(b_m > b_r\) la leva è vantaggiosa (basta una forza motrice minore della resistente); quando \(b_m < b_r\) è svantaggiosa; quando \(b_m = b_r\) è indifferente. Le leve si classificano in tre generi a seconda della posizione reciproca di fulcro, resistenza e potenza.
Definizione 26.5 — Baricentro
Un corpo appoggiato è in equilibrio finché la verticale condotta dal baricentro cade dentro la sua base d’appoggio. Distinguiamo tre tipi di equilibrio, a seconda di come reagisce il corpo a una piccola perturbazione:
Esempio 26.1 — Asse in equilibrio su un fulcro
Un’asse rigida e omogenea, di lunghezza \(L = 3.0\,{\mathrm{m} }\) e massa \(m = 12\,{\mathrm{kg} }\), è appoggiata su un fulcro posto a \(1.0\,{\mathrm{m} }\) dall’estremo sinistro. All’estremo sinistro è appeso un peso di massa \(m_1 = 20\,{\mathrm{kg} }\). Quale massa \(m_2\) va appesa all’estremo destro per mantenere l’asse in equilibrio orizzontale? Assumere \(g = 9.81\,{\mathrm{m} / \mathrm{s} ^{2} }\).
Soluzione
DCL. Sull’asse agiscono: il peso \(m_1g \) all’estremo sinistro (braccio \(1.0\,{\mathrm{m} }\) a sinistra del fulcro), il peso proprio \(mg \) applicato nel baricentro (centro dell’asse, a \(0.5\,{\mathrm{m} }\) a destra del fulcro), il peso \(m_2g \) all’estremo destro (braccio \(L - 1.0\,{\mathrm{m} } = 2.0\,{\mathrm{m} }\) a destra), e la reazione del fulcro (momento nullo se scegliamo il fulcro come polo).
Algebra. Scegliamo il fulcro come polo e i momenti antiorari positivi. Il peso a sinistra fa ruotare in senso antiorario; i pesi a destra in senso orario. L’equilibrio alla rotazione impone
da cui, semplificando \(g \),
Sostituzione.
Verifica di plausibilità. La massa a destra (\(7.0\,{\mathrm{kg} }\)) è minore di quella a sinistra (\(20\,{\mathrm{kg} }\)): coerente, perché agisce con un braccio doppio e perché anche il peso proprio dell’asse contribuisce a far ruotare verso destra. Coerente.
Esempio 26.2 — Scala appoggiata a una parete liscia
Una scala omogenea di massa \(m = 15\,{\mathrm{kg} }\) e lunghezza \(L\) è appoggiata a una parete verticale liscia (attrito trascurabile) e poggia su un pavimento scabro. La scala forma un angolo \(\theta = 60\,{^\circ }\) con il pavimento. Determinare la reazione \(N_P\) della parete. Assumere \(g = 9.81\,{\mathrm{m} / \mathrm{s} ^{2} }\).
Soluzione
DCL. Forze sulla scala: il peso \(mg \) nel baricentro (a metà scala), la reazione del pavimento (verticale \(N_S\) e attrito orizzontale \(A\)), la reazione della parete liscia \(N_P\) (solo orizzontale, perché senza attrito).
Algebra. Scegliamo come polo il punto d’appoggio a terra: si annullano i momenti di \(N_S\) e \(A\). Il peso ha braccio \(\tfrac {L}{2}\cos \theta \), la reazione della parete ha braccio \(L\sin \theta \). L’equilibrio alla rotazione dà
La lunghezza \(L\) si semplifica: il risultato non dipende dalla lunghezza della scala.
Sostituzione.
Verifica di plausibilità. La reazione della parete (\(42\,{\mathrm{N} }\)) è ben minore del peso della scala (\(147\,{\mathrm{N} }\)): tanto più la scala è ripida (angolo grande), tanto minore è la spinta contro la parete. Coerente.
Esercizio 26.1
Riepilogo