“
Trovo che tutte le oscillazioni libere di un corpo elastico, sufficientemente piccole, si riducono al medesimo
tipo: la posizione del corpo al tempo \(t\) è una funzione sinusoidale del tempo, di periodo determinato dalle
costanti del problema. Questa proprietà universale delle vibrazioni isocrone era stata intuita da Galileo per
il pendolo; l’analisi differenziale la rivela come conseguenza necessaria di una sola equazione:
\(\ddot y + \omega ^2 y = 0\).”
— Leonhard Euler, De novo genere oscillationum (1739), Commentarii Academiae Petropolitanae, traduzione adattata
____________________________________________________________________________________
L’equazione \(\ddot y + \omega ^2 y = 0\) è probabilmente la singola ED più importante della fisica matematica. Descrive tutte le oscillazioni lineari libere: il moto di una massa attaccata a una molla, il pendolo per piccole ampiezze, le oscillazioni di un circuito LC, le vibrazioni di una corda, le onde elettromagnetiche, le funzioni d’onda della meccanica quantistica.
La forma è la più semplice possibile per un’ED del secondo ordine (in cui compare \(y''\)): l’incognita è proporzionale, con segno negativo, alla sua derivata seconda. Il segno negativo è ciò che produce l’oscillazione (forza di richiamo): ogni volta che \(y\) si allontana da zero, \(y''\) ha segno opposto, tendendo a riportarla indietro.
In questo capitolo:
Concluderemo con un cenno alle oscillazioni smorzate e forzate, che si trattano sistematicamente nei corsi universitari.
Nota storica e curiosità. L’isocronismo delle piccole oscillazioni fu osservato sperimentalmente da Galileo (1583) studiando il pendolo della cattedrale di Pisa: il periodo non dipende dall’ampiezza per oscillazioni piccole. Newton (Principia, 1687) generalizzò il fenomeno alla molla. Eulero (1739) e D’Alembert (1747) fornirono la teoria matematica completa, riconoscendo che \(\operatorname{sen} \) e \(\cos \) sono le uniche soluzioni dell’equazione \(\ddot y + \omega ^2 y = 0\).
Definizione 154.1 — Equazione dell’oscillatore armonico
Cerchiamo soluzioni del tipo \(y(t) = \cos (\alpha t)\) con \(\alpha \) da determinare. Allora \(y'' = -\alpha ^2 \cos (\alpha t)\), e sostituendo:
Quindi \(y = \cos (\omega t)\) è soluzione. Analogamente \(y = \operatorname{sen} (\omega t)\) è soluzione (verifica diretta).
Esempio 154.1 — Verifica diretta
Sia \(y(t) = \cos (2 t)\). \(y'(t) = -2 \operatorname{sen} (2 t)\), \(y''(t) = -4 \cos (2 t) = -2^2 y(t)\). Sostituendo in \(y'' + \omega ^2 y = 0\) con \(\omega = 2\): \(-4 \cos (2 t) + 4 \cos (2 t) = 0\) \(\checkmark \).
L’equazione \(y'' + \omega ^2 y = 0\) è lineare omogenea: se \(y_1, y_2\) sono soluzioni, anche ogni loro combinazione lineare \(\alpha y_1 + \beta y_2\) lo è. Questo si chiama principio di sovrapposizione.
Teorema 154.1 — Soluzione generale dell’oscillatore armonico
Idea della dimostrazione. L’equazione è del secondo ordine: per il teorema di esistenza e unicità (estensione di 153 al secondo ordine), una soluzione è univocamente determinata da due condizioni iniziali (es. \(y(0)\) e \(y'(0)\)). Lo spazio delle soluzioni è dunque a 2 dimensioni. Poiché \(\cos (\omega t)\) e \(\operatorname{sen} (\omega t)\) sono soluzioni linearmente indipendenti (una non è multiplo dell’altra: si verifica calcolando il wronskiano \(W = y_1 y_2' - y_2 y_1' = \omega \ne 0\)), esse formano una base dello spazio delle soluzioni, e ogni soluzione è una loro combinazione lineare.
Date \(y(0) = y_0\) e \(y'(0) = v_0\), si determinano \(A\) e \(B\):
Quindi la soluzione del problema di Cauchy \(\{y'' + \omega ^2 y = 0,\, y(0) = y_0,\, y'(0) = v_0\}\) è
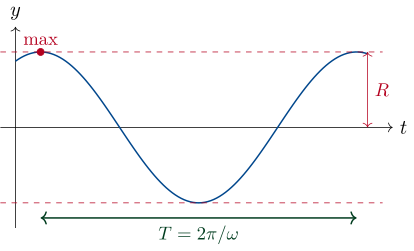
La somma \(A \cos (\omega t) + B \operatorname{sen} (\omega t)\) può essere riscritta come una singola sinusoide sfasata. Posti \(R = \sqrt {A^2 + B^2}\) e \(\varphi \) tale che \(\cos \varphi = A/R\), \(\operatorname{sen} \varphi = -B/R\):
Verifica: \(R \cos (\omega t + \varphi ) = R \cos (\omega t)\cos \varphi - R \operatorname{sen} (\omega t) \operatorname{sen} \varphi = A \cos (\omega t) + B \operatorname{sen} (\omega t)\). \(\checkmark \)
Soluzione generale dell’oscillatore armonico (forma ampiezza-fase):
dove:
Una massa \(m\) è attaccata a una molla di costante elastica \(k > 0\). Per la legge di Hooke, la forza esercitata sulla massa quando si sposta di \(x\) dalla posizione di equilibrio è \(F = -k x\) (forza di richiamo, opposta allo spostamento). Per la seconda legge di Newton:
È l’equazione dell’oscillatore armonico con \(\omega ^2 = k/m\), ovvero
Conseguenza notevole: il periodo non dipende dall’ampiezza. Una massa che oscilla con grande o piccola ampiezza ha lo stesso periodo. È l’isocronismo delle oscillazioni armoniche.
Un pendolo di lunghezza \(L\) e massa puntiforme, con angolo \(\theta (t)\) dalla verticale, soddisfa:
Per piccole oscillazioni (\(\theta \) in radianti, \(|\theta | \ll 1\)), \(\operatorname{sen} \theta \approx \theta \) (approssimazione lineare, 142), dunque:
con \(\omega = \sqrt {g/L}\) e periodo
Galileo (1583) lo dedusse sperimentalmente quattro secoli prima del nostro calcolo. La sua osservazione che “il periodo non dipende dall’ampiezza” è esattamente l’isocronismo che leggiamo qui nella matematica. (Per oscillazioni grandi, la non-linearità di \(\operatorname{sen} \theta \) fa dipendere il periodo dall’ampiezza, ma con correzioni piccole.)
Un circuito chiuso contenente un induttore \(L\) e un condensatore \(C\) (senza resistenza) soddisfa, per la conservazione dell’energia:
Pulsazione \(\omega = 1/\sqrt {L C}\), periodo \(T = 2\pi \sqrt {L C}\). È la base di tutti i circuiti oscillanti, dalle radio alle antenne.
Per l’oscillatore meccanico (molla, \(\omega ^2 = k/m\)), definiamo:
Calcoliamo \(\dfrac {\mathrm {d}E}{\mathrm {d}t}\):
Quindi \(E\) è costante nel tempo: l’energia totale di un oscillatore armonico libero si conserva, scambiandosi continuamente fra forma cinetica e forma potenziale.
In presenza di una resistenza \(-\beta \dot x\) proporzionale alla velocità, l’equazione diventa
con \(\gamma = \beta /(2m)\) e \(\omega _0 = \sqrt {k/m}\). Esistono tre regimi:
La trattazione completa è materia universitaria (vedi anche le equazioni differenziali lineari del secondo ordine a coefficienti costanti).
Esempio 154.2 — Problema di Cauchy per la molla
Una massa \(m = 0.5\,{\mathrm{kg} }\) è attaccata a una molla di costante \(k = 8\,{\mathrm{N} / \mathrm{m} }\). All’istante \(t = 0\) viene rilasciata da ferma a \(x_0 = 0.1\,{\mathrm{m} }\) dall’equilibrio. Determinare \(x(t)\).
\(\omega = \sqrt {k/m} = \sqrt {16} = 4\,{\mathrm{rad} / \mathrm{s} }\). Cauchy: \(x(0) = 0.1\), \(\dot x(0) = 0\). Soluzione generale: \(x(t) = A \cos (4 t) + B \operatorname{sen} (4 t)\). Imponendo: \(A = 0.1\), \(B \cdot 4 = 0 \Rightarrow B = 0\). Quindi \(x(t) = 0.1 \cos (4 t)\) (metri).
Periodo: \(T = 2\pi /4 = \pi /2 \approx 1.57\,{\mathrm{s} }\).
Esempio 154.3 — Oscillatore con velocità iniziale
\(y'' + 9 y = 0\), \(y(0) = 0\), \(y'(0) = 6\). \(\omega = 3\). Soluzione: \(y(t) = A \cos (3 t) + B \operatorname{sen} (3 t)\). \(y(0) = A = 0\). \(y'(0) = 3 B = 6 \Rightarrow B = 2\). Quindi \(y(t) = 2 \operatorname{sen} (3 t)\). Ampiezza \(R = 2\), fase \(\varphi = -\pi /2\) (perché \(2 \operatorname{sen} (3t) = 2 \cos (3 t - \pi /2)\)).
Esempio 154.4 — Forma ampiezza-fase da \(A, B\)
\(y(t) = 3 \cos (2 t) + 4 \operatorname{sen} (2 t)\). \(R = \sqrt {9 + 16} = 5\). \(\cos \varphi = 3/5\), \(\operatorname{sen} \varphi = -4/5\), dunque \(\varphi = -\operatorname{arctg} (4/3) \approx -0.927\) rad (\(\approx -53°\)). Quindi \(y(t) = 5 \cos (2 t - 0.927)\). Verifica numerica in \(t = 0\): \(5 \cos (-0.927) = 5 \cdot 3/5 = 3\) \(\checkmark \) (= \(A\)).
Esempio 154.5 — Pendolo del Foucault
Il pendolo di Foucault del Panthéon di Parigi (1851) ha lunghezza \(L = 67\,{\mathrm{m} }\). Calcolare il periodo delle piccole oscillazioni (assumendo \(g = 9.81\,{\mathrm{m} / \mathrm{s} ^{2} }\)).
\(T = 2\pi \sqrt {L/g} = 2\pi \sqrt {67/9.81} \approx 2\pi \cdot 2.61 \approx 16.4\,{\mathrm{s} }\).
Un’oscillazione ogni 16 secondi: si vede a occhio nudo!
Esempio 154.6 — Circuito radio
Una radio AM è sintonizzata a \(1\) \(\mathrm {\mathrm{M} \mathrm{Hz} }\) = \(f = 10^6\) Hz. Sapendo che ha un condensatore di \(C = 10\,{\mathrm{p} \mathrm{F} } = 1\times 10^{-11}\,{\mathrm{F} }\), calcolare l’induttanza \(L\) necessaria.
\(T = 1/f\), \(\omega = 2\pi f\), \(\omega ^2 = 1/(LC) \Rightarrow L = 1/(\omega ^2 C) = 1/((2\pi \cdot 10^6)^2 \cdot 1\times 10^{-11})\).
Calcolando: \((2\pi )^2 \cdot 10^{12} \cdot 1\times 10^{-11} \approx 39.5 \cdot 10\) = \(395\). \(L \approx 1/395\,{\mathrm{H} } \approx 2.5\,{\mathrm{m} \mathrm{H} }\).
Esempio 154.7 — Conservazione dell’energia, verifica numerica
Massa \(m = 1\,{\mathrm{kg} }\), molla \(k = 4\,{\mathrm{N} / \mathrm{m} }\), \(\omega = 2\). Soluzione \(x(t) = 0.5 \cos (2 t)\) (ampiezza \(0.5\,{\mathrm{m} }\), velocità iniziale nulla).
Velocità: \(\dot x = -1 \cdot \operatorname{sen} (2 t)\). Energia cinetica: \(K = \tfrac {1}{2} m \dot x^2 = \tfrac {1}{2} \operatorname{sen} ^2(2 t)\). Energia potenziale: \(U = \tfrac {1}{2} k x^2 = 2 \cdot \tfrac {1}{4} \cos ^2(2 t) = \tfrac {1}{2} \cos ^2(2 t)\).
Energia totale: \(E = \tfrac {1}{2}(\operatorname{sen} ^2(2t) + \cos ^2(2t)) = \tfrac {1}{2}\,{\mathrm{J} }\). Costante, \(\checkmark \).
A \(t = 0\): tutta potenziale (\(U = 1/2\), \(K = 0\)). A \(t = \pi /4\): tutta cinetica (\(x = 0\), \(\dot x = -1\), \(K = 1/2\), \(U = 0\)). Scambio continuo.
Esempio 154.8 — ED con soluzione esponenziale (non oscillatore)
\(y'' - 4 y = 0\) (con segno positivo). Non è un oscillatore: cerco \(y = e^{\alpha t}\), \(\alpha ^2 = 4 \Rightarrow \alpha = \pm 2\). Soluzione generale: \(y(t) = A e^{2 t} + B e^{-2 t}\) (combinazione di esponenziali, niente oscillazione).
Morale: il segno del coefficiente è decisivo: \(+\omega ^2\) produce oscillazione, \(-\omega ^2\) produce crescita/decadimento. Solo \(y'' + \omega ^2 y = 0\) (con \(+\)) è l’oscillatore armonico.
Esercizio 154.1
Riepilogo
Applicazioni fisiche: