“
Aggiungere un terzo asse al piano cartesiano è semplice in apparenza, profondo in sostanza: ogni punto dello
spazio si descrive con tre numeri, ogni figura solida diventa un’equazione o un sistema di equazioni. La
geometria classica e l’algebra si fondono come nel piano, ma con una dimensione in più che apre prospettive
immense — dall’astronomia alla cinematica del moto curvo, dalla computer grafica alla relatività
speciale.”
— Adattato da René Descartes, lettera a Mersenne (1638) — estensione dell’idea cartesiana del piano allo spazio tridimensionale
____________________________________________________________________________________
Con questo capitolo apriamo la parte di geometria analitica nello spazio: useremo le coordinate cartesiane per descrivere punti, rette, piani e superfici, riducendo problemi geometrici a problemi algebrici (come fatto nel piano in cap. 69, 70).
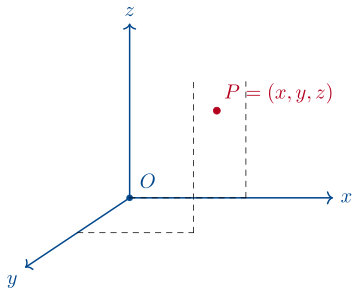
Il principio è semplice: nello spazio servono tre numeri reali per descrivere la posizione di un punto, contro i due del piano. Otteniamo lo spazio cartesiano \(\mathbb{R} ^3\), in cui ogni punto è una terna ordinata \((x, y, z)\).
Le applicazioni sono ovunque: cinematica tridimensionale (un punto materiale ha posizione \((x(t), y(t), z(t))\) al tempo \(t\)), grafica al computer, GPS, fisica delle particelle, modellazione architettonica. In questo capitolo introduciamo le coordinate, la distanza fra due punti e il punto medio di un segmento.
Definizione 115.1 — Sistema cartesiano nello spazio
Si chiama sistema di coordinate cartesiane nello spazio una terna di rette orientate \(Ox, Oy, Oz\), mutuamente perpendicolari, che si intersecano in un punto \(O\) detto origine. Si fissa un’unità di misura comune sui tre assi.
A ogni punto \(P\) dello spazio si associa la terna ordinata \((x, y, z)\) di coordinate, dove:
Convenzione standard (terna destrorsa): la terna \((Ox, Oy, Oz)\) è orientata in modo che, ruotando \(Ox\) verso \(Oy\) di \(\pi /2\) in senso antiorario (visto dall’estremità positiva di \(Oz\)), si sovrapponga esattamente a \(Oy\). Equivalentemente: applicando la regola della mano destra, pollice = \(x\), indice = \(y\), medio = \(z\).
Importanza. L’orientazione fissata garantisce coerenza nei calcoli (per esempio nel prodotto vettoriale, cap. 116). Una terna sinistrorsa (riflessa) richiederebbe segni opposti in molte formule.
I tre assi \(Ox, Oy, Oz\) generano tre piani coordinati:
Lo spazio viene così diviso in otto regioni dette ottanti, identificate dai segni di \(x, y, z\). Il primo ottante è quello con \(x, y, z > 0\) (l’analogo del primo quadrante del piano).
Punti notevoli:
Definizione 115.2 — Distanza euclidea in \(\mathbb{R} ^3\)
La formula si ricava con due applicazioni di Pitagora. Proiettiamo \(A\) e \(B\) sul piano \(xy\) ottenendo \(A' = (x_A, y_A, 0)\) e \(B' = (x_B, y_B, 0)\). Nel piano \(xy\), la distanza \(A'B'\) è:
Poi, considerando il triangolo rettangolo \(A B' B\) (con il segmento verticale \(B'B = |z_B - 0| = z_B\), e \(A B' \cdot \) con cateto in più \(|z_A|\)… ricomponiamo):
Ricomposizione corretta. Sia \(H = (x_B, y_B, z_A)\), la proiezione di \(B\) sul piano orizzontale alla quota di \(A\). Il triangolo \(AHB\) è rettangolo in \(H\) (perché \(HB\) è verticale e \(AH\) orizzontale). I cateti sono:
Per Pitagora:
Formula della distanza in \(\mathbb{R} ^3\):
È la generalizzazione naturale della formula nel piano (cap. 69): si aggiunge il termine \((z_B - z_A)^2\).
In particolare, la distanza di un punto \(P = (x, y, z)\) dall’origine \(O\) è:
Si chiama anche modulo del vettore posizione \(\vec {OP}\) (vedi cap. 116).
Proprietà (per ogni \(A, B, C \in \mathbb{R} ^3\)):
Sono le proprietà che definiscono una distanza (o metrica) in senso astratto: \(\mathbb{R} ^3\) con la distanza euclidea è uno spazio metrico.
Definizione 115.3 — Punto medio
Dimostrazione. Il punto medio è caratterizzato da \(|MA| = |MB|\) e da appartenere al segmento \(AB\). Si verifica direttamente sostituendo le coordinate di \(M\): le distanze sono entrambe uguali a metà di \(|AB|\).
Generalizzazione: punto che divide un segmento in un rapporto. Il punto \(P\) che divide \(AB\) secondo il rapporto \(AP : PB = k : (1-k)\) (con \(k \in [0, 1]\)) ha coordinate:
Per \(k = 1/2\) si riottiene il punto medio.
In particolare, il baricentro di un triangolo con vertici \(A, B, C\) è
Esempio 115.1 — Distanza di due punti
Calcolare la distanza fra \(A = (1, 2, 3)\) e \(B = (4, 6, 7)\).
Algebra: \(d(A, B) = \sqrt {(4-1)^2 + (6-2)^2 + (7-3)^2} = \sqrt {9 + 16 + 16} = \sqrt {41} \approx 6{,}40\).
Esempio 115.2 — Punto medio
Determinare il punto medio del segmento di estremi \(A = (-2, 5, 0)\) e \(B = (4, 1, 6)\).
Algebra: \(M = ((-2+4)/2, (5+1)/2, (0+6)/2) = (1, 3, 3)\).
Verifica: \(d(A, M) = \sqrt {9 + 4 + 9} = \sqrt {22}\) e \(d(B, M) = \sqrt {9 + 4 + 9} = \sqrt {22}\). \(\checkmark\)
Esempio 115.3 — Distanza dall’origine
Calcolare la distanza dall’origine del punto \(P = (2, -3, 6)\).
Algebra: \(|OP| = \sqrt {4 + 9 + 36} = \sqrt {49} = 7\).
Curiosità. \((2, -3, 6, 7)\) è una terna pitagorica tridimensionale (con \(2^2 + 3^2 + 6^2 = 7^2\)), analoga alle terne \((3, 4, 5)\) del piano.
Esempio 115.4 — Baricentro di un triangolo nello spazio
Calcolare il baricentro del triangolo di vertici \(A = (1, 0, 2)\), \(B = (3, 4, -1)\), \(C = (5, 2, 5)\).
Algebra: \(G = ((1+3+5)/3, (0+4+2)/3, (2-1+5)/3) = (3, 2, 2)\).
Esempio 115.5 — Distanza fra spigoli sghembi di un parallelepipedo
Un parallelepipedo rettangolo ha vertici opposti \(O = (0,0,0)\) e \(P = (3, 4, 5)\). Calcolare la diagonale.
Algebra: \(|OP| = \sqrt {9 + 16 + 25} = \sqrt {50} = 5\sqrt {2} \approx 7{,}07\).
Esempio 115.6 — Verifica della disuguaglianza triangolare
Verificare la disuguaglianza triangolare per \(A = (0,0,0)\), \(B = (1, 0, 0)\), \(C = (0, 1, 0)\).
Distanze: \(d(A,B) = 1\), \(d(B,C) = \sqrt {1+1} = \sqrt {2} \approx 1{,}414\), \(d(A,C) = 1\).
Disuguaglianza: \(d(A,C) \le d(A,B) + d(B,C) \iff 1 \le 1 + \sqrt {2} \approx 2{,}414\). \(\checkmark\)(Stretta: il triangolo non è degenere.)
Esempio 115.7 — Allineamento di tre punti
Stabilire se i punti \(A = (1, 2, 3)\), \(B = (3, 5, 6)\), \(C = (5, 8, 9)\) sono allineati.
Strategia. Tre punti sono allineati se uno è combinazione lineare degli altri due con coefficienti che sommano a \(1\), oppure equivalentemente se \(\vec {AB}\) e \(\vec {AC}\) sono paralleli (proporzionali).
Vettori: \(\vec {AB} = B - A = (2, 3, 3)\); \(\vec {AC} = C - A = (4, 6, 6)\).
Verifica proporzionalità: \(\vec {AC} = 2 \vec {AB}\). Sì, allineati. (E \(C\) è all’esterno del segmento \(AB\), dalla parte di \(B\).)
Esercizio 115.1
Riepilogo
Distanza fra due punti \(A = (x_A, y_A, z_A)\) e \(B = (x_B, y_B, z_B)\):
Si ricava con due applicazioni del teorema di Pitagora.
Punto medio di \(AB\):